Une hélice 10″ conçue par BEM, un châssis 450 mm, une batterie, un contrôleur, un GPS et une nacelle caméra : ce que porte le drone, ce qu'il consomme, et ce que coûte l'équipement qui dépasse.
Quadri de prise de vue 450 mm : du bilan de masse au vol
Un drone de prise de vue, c'est d'abord une masse à porter : batterie, électronique, nacelle. La question n'est pas seulement « mon hélice pousse-t-elle assez ? », mais « que reste-t-il une fois tout monté, et que coûte chaque équipement ? ». Ce cas pratique part d'une hélice de 10 pouces déjà calculée et l'installe sur un quadricoptère de 450 mm.
- Point de départ : le projet du didacticiel d'hélice de drone 10″ — 254 mm, 2 pales, 5 800 tr/min, dessinée pour le vol stationnaire ;
- Ce que vous en tirez : le bilan de masse, la marge de poussée, la puissance absorbée, la traînée poste par poste, et les images 3D du dossier.
- Déroulé du didacticiel :
- Ouvrir le banc multirotor
- Le châssis 450 mm
- Batterie et Kv : le régime à vide
- Charger le drone
- Le point fixe : ce que le drone porte
- Voir l'écoulement : tourbillons et vitesses induites
- La nacelle caméra
- Le vol incliné
- Lire les graphiques de résultats
1 : Ouvrir le banc multirotor
L'hélice 10″ ouverte dans le concepteur, menu Fichier > Multi Rotors project. La fenêtre travaille sur une copie de l'hélice : le projet du concepteur n'est pas modifié. L'entrée voisine, Contra Rotative project, ouvre la paire contrarotative sans châssis (cas pratique du propulseur d'ULM).
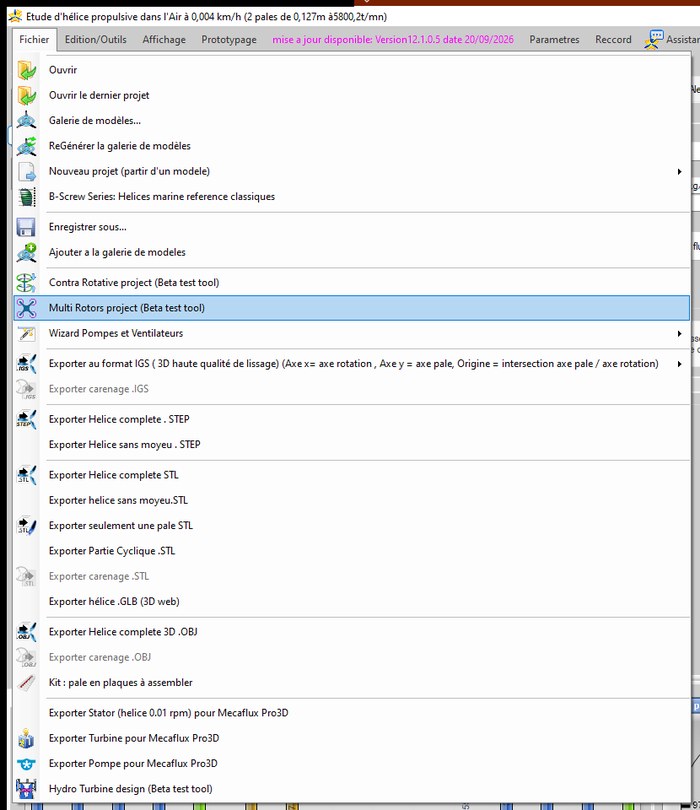
L'entrée de menu
2 : Le châssis 450 mm
Onglet Paramètres châssis, groupe Géométrie des bras : 4 bras, diagonale 450 mm d'axe moteur à axe moteur, bras de 16 × 12 mm. Plaque centrale de 150 × 90 mm, châssis nu de 280 g, quatre moteurs de 55 g (Ø 28 mm, hauteur 30 mm). Heliciel additionne : 500 g à vide, avant tout équipement.
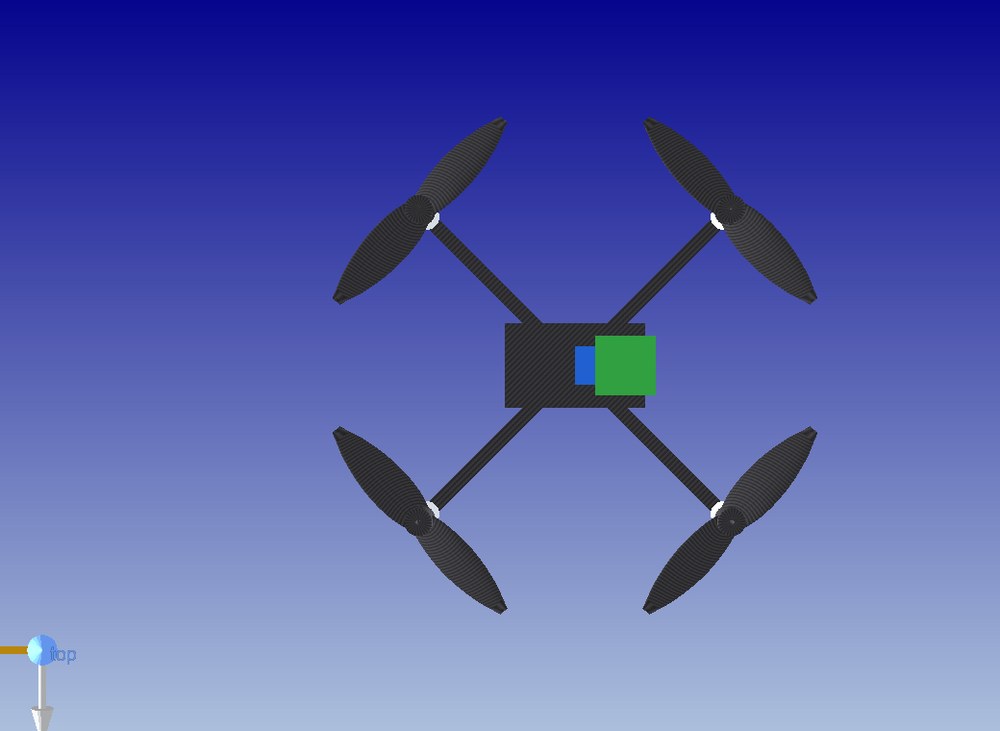
Vue de dessus : quatre bras en X, hélices 10″
3 : Batterie et Kv : le régime à vide
Le groupe Moteurs porte une calculette : nombre d'éléments LiPo en série et constante Kv. En 4S (14,8 V) avec un moteur de 450 Kv, Heliciel affiche 6 660 tr/min. C'est un régime à vide : chargé par l'hélice, le moteur tourne moins vite. Il doit donc dépasser le régime de calcul de l'hélice, ici 5 800 tr/min.
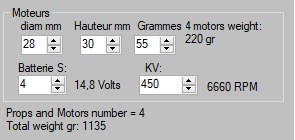
Batterie 4S et Kv 450 : 6 660 tr/min à vide
4 : Charger le drone
Groupe Charges du châssis, bouton Ajouter module. Chaque module reçoit un nom, des cotes, une position (longitudinale et en hauteur), une masse et une couleur :
- Batterie 4S 5 000 mAh : 150 × 48 × 35 mm, 550 g, sous la plaque (orange) ;
- Contrôleur de vol : 40 × 40 × 15 mm, 40 g, sur la plaque (bleu) ;
- GPS sur mât : 60 × 60 × 15 mm, 45 g, 70 mm au-dessus de la plaque (vert).
La masse totale passe à 1 135 g. Pour chaque module, Heliciel calcule aussi la surface débordante : la part de sa surface qui dépasse de la plaque centrale. La batterie et le contrôleur, contenus dans l'emprise de la plaque, ne débordent pas ; le GPS déborde de 300 mm².
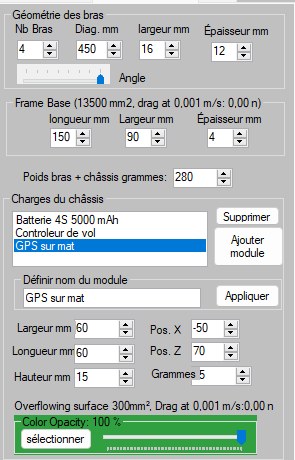
Les modules et leurs réglages
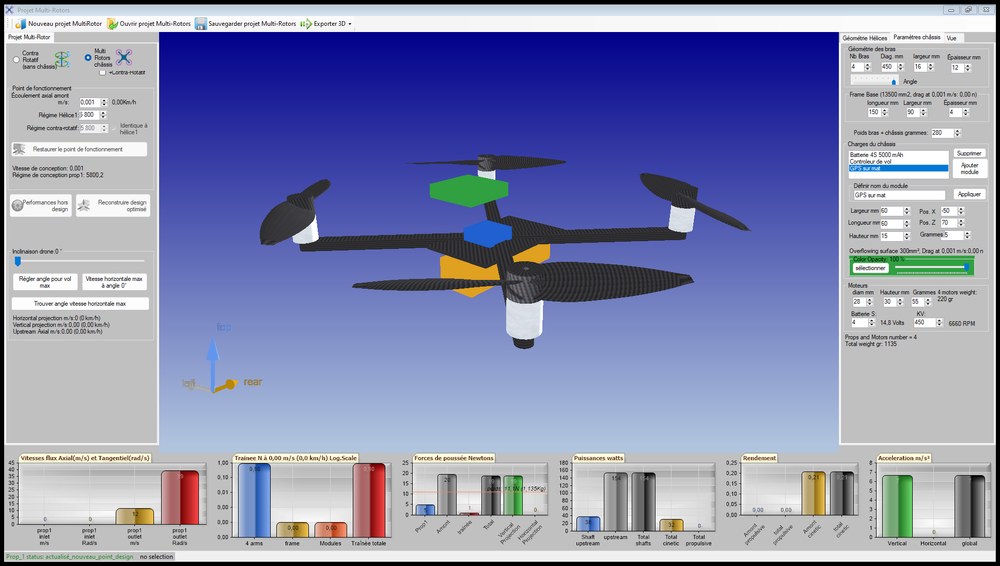
La fenêtre complète : réglages à droite, drone chargé au centre, bilans en bas
5 : Le point fixe : ce que le drone porte
À vitesse nulle (vol stationnaire), avec les trois modules, Heliciel donne :
- Poussée totale des 4 rotors : 19,6 N
- Poids du drone (1 135 g) : 11,1 N
- Traînée, due aux seuls bras dans le souffle des rotors : 0,90 N
- Poussée nette verticale : 18,7 N
- Puissance arbre totale : 153,7 W
- Accélération verticale disponible : 6,66 m/s²
La marge est confortable : la poussée nette vaut 1,7 fois le poids. La traînée au point fixe mérite un mot : à vitesse nulle, rien ne traîne dans l'air libre, mais les bras sont sous les hélices, dans le flux qu'elles accélèrent vers le bas. C'est ce souffle qui les charge — une perte que le calcul de l'hélice seule ne voit pas.
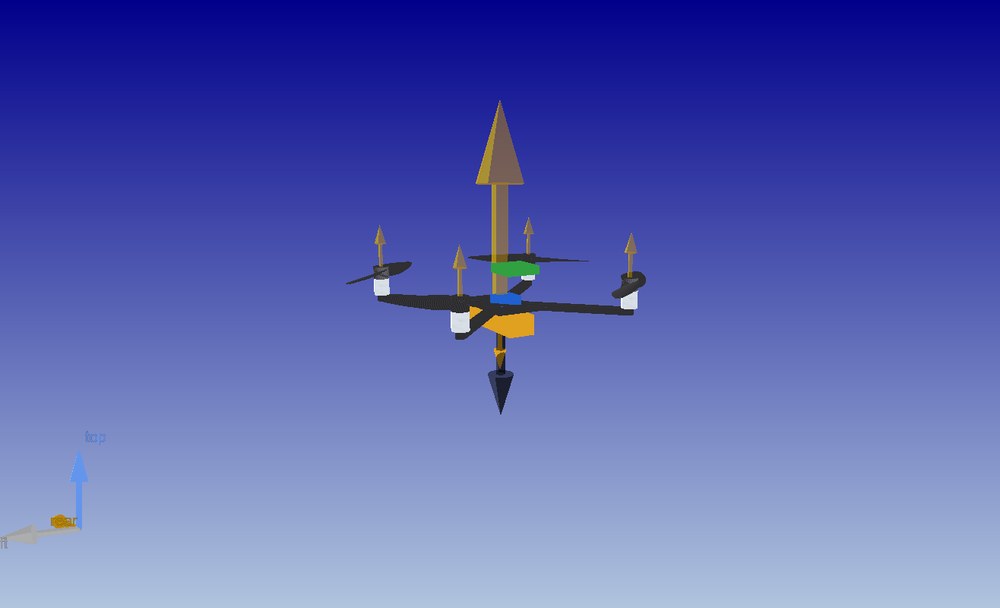
Onglet Vue : poussée de chaque rotor, résultante vers le haut, poids vers le bas
6 : Voir l'écoulement : tourbillons et vitesses induites
L'onglet Vue affiche ce que le calcul BEM connaît de l'écoulement. Case Tourbillon de bout : les tourbillons libres lâchés au bout des pales, en anneaux sous chaque rotor. Case Vitesse induite (groupe Particules hélice amont) : des particules qui traversent le disque à la vitesse induite calculée.
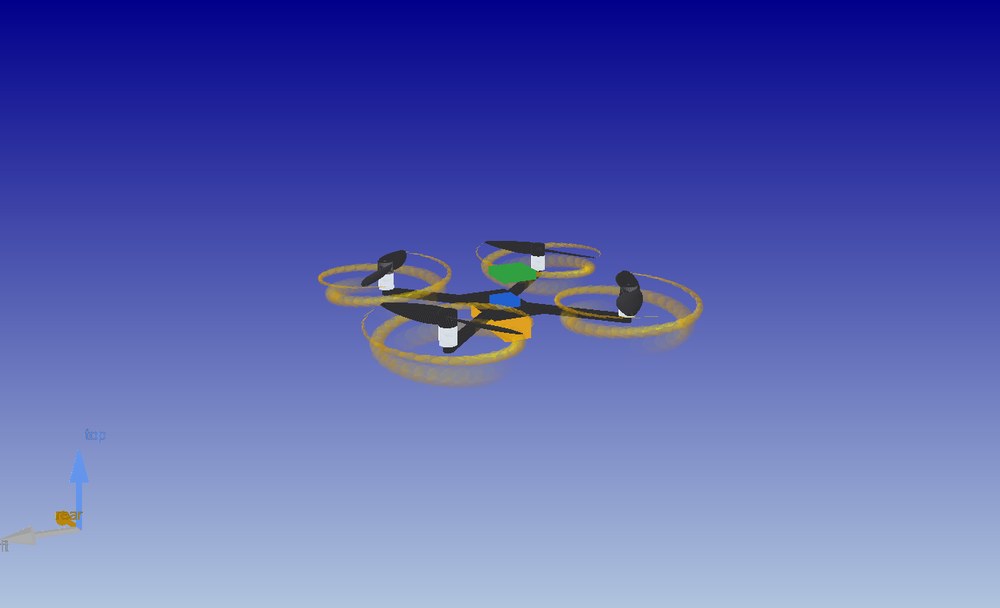
Tourbillons de bout de pale seuls, hélices en rotation
Rapprochée, la même scène montre les deux ensemble, puis les particules seules : l'air est aspiré par le dessus et rejeté vers le bas, et les bras sont dans ce jet.
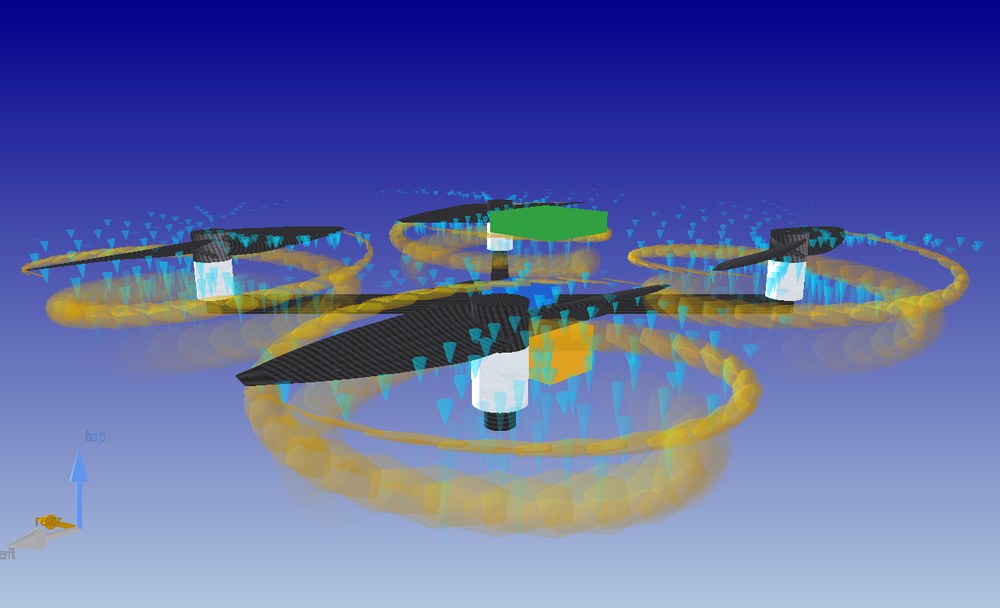
Particules et tourbillons affichés
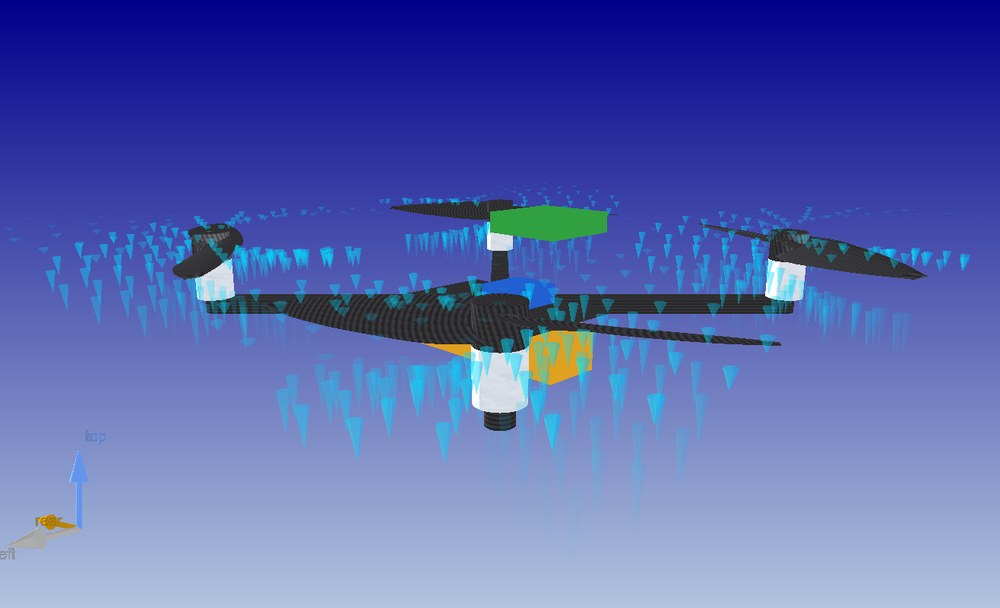
Tourbillons masqués : les particules seules
7 : La nacelle caméra
On ajoute la charge utile : une nacelle de 110 × 90 × 100 mm, 320 g, placée à l'avant sous la plaque (rouge). Elle déborde largement : Heliciel mesure 8 550 mm² de surface débordante. La masse totale monte à 1 455 g (14,3 N).
Au point fixe, sa traînée est nulle : la nacelle n'est pas dans le jet des rotors et l'air autour d'elle est immobile. Elle coûte donc d'abord par sa masse. Sa surface ne compte qu'en déplacement.
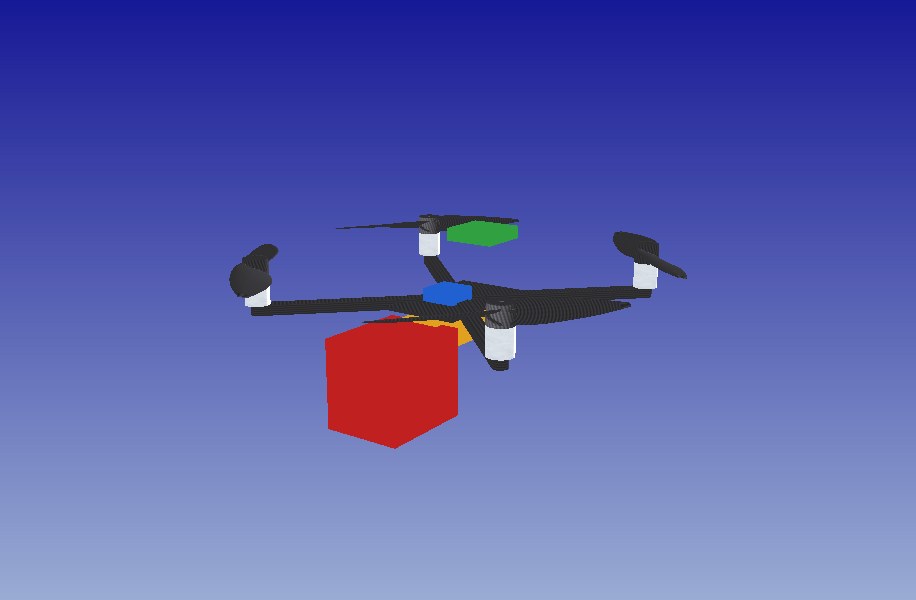
La nacelle caméra, en porte-à-faux à l'avant
8 : Le vol incliné
Sur un châssis, c'est l'inclinaison qui fait avancer le drone. L'écoulement qui traverse chaque hélice reste purement axial : c'est lui que le calcul BEM de chaque rotor traite. En inclinant le châssis, on incline l'axe des hélices ; la poussée et la vitesse de l'écoulement se répartissent alors en une part horizontale et une part verticale.
Le groupe Tests angle inclinaison châssis cherche, à une inclinaison donnée, la vitesse axiale de l'écoulement jusqu'à laquelle le drone porte encore son poids : Heliciel augmente cette vitesse pas à pas et s'arrête quand la composante verticale de la poussée nette rejoint le poids. Il affiche la projection horizontale et la projection verticale de cette vitesse.
Au point trouvé, la poussée horizontale n'est pas nulle : Heliciel l'indique dans son message — la vitesse continuerait d'augmenter, pendant que la portance verticale passerait sous le poids. Le résultat est donc la vitesse limite à laquelle l'inclinaison choisie tient encore le drone en l'air.
Deux commandes : Vitesse horizontale max à angle 0° (et tout autre angle réglé sur le curseur) et Trouver angle vitesse horizontale max, qui cherche l'inclinaison donnant la plus grande projection horizontale : tous les 5°, puis au degré près autour du meilleur angle.
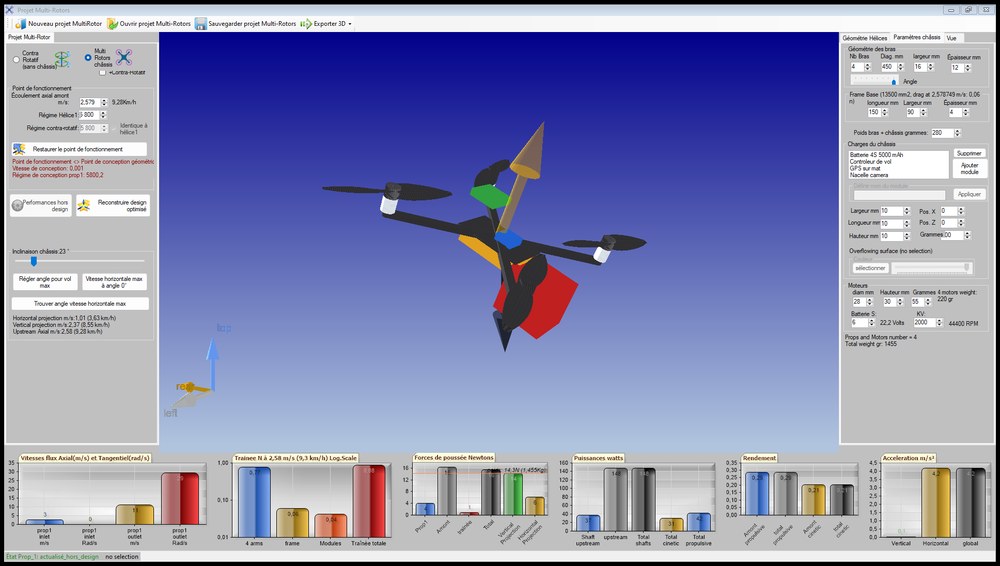
Le drone incliné au meilleur angle trouvé, et les boutons de l'étude
La méthode : mesurer l'effet de l'inclinaison, angle par angle
Pour voir ce que l'inclinaison change, on refait la même recherche à plusieurs angles et on garde, à chaque fois, la même vue : onglet Vue, bouton Left (vue de côté), vecteurs Poids, Poussée et Traînée affichés, option Afficher sommes globales. Le curseur Inclinaison drone fixe l'angle, Vitesse horizontale max lance la recherche, et le groupe affiche les projections de la vitesse.
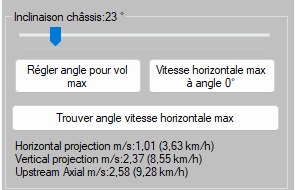
À 23° : projection horizontale 1,01 m/s, verticale 2,37 m/s, écoulement axial 2,58 m/s
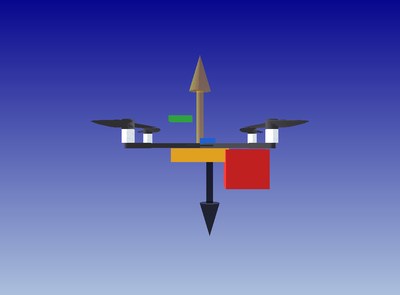
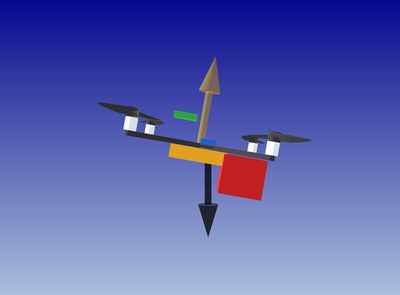
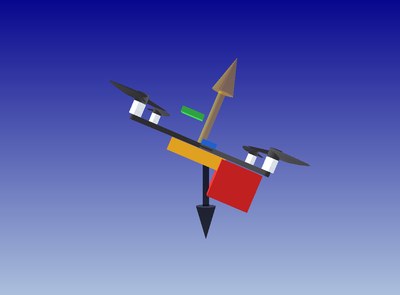
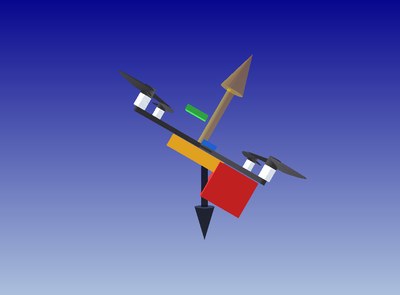
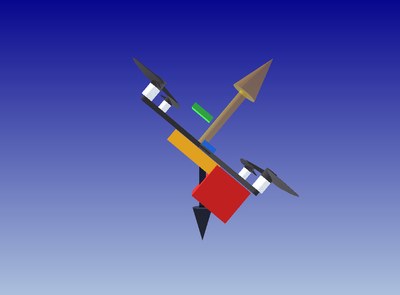
0°, 10°, 23°, 30° et 40° : la résultante des poussées (flèche claire) suit l'inclinaison et s'allonge, le
poids (flèche sombre) reste vertical
Relevés sur le quadri avec nacelle (1 455 g, poids 14,3 N), hélices à 5 800 tr/min :
| Inclinaison | Écoulement axial | Projection horizontale | Projection verticale | Poussée des 4 rotors | Poussée horizontale restante | Puissance arbre |
|---|---|---|---|---|---|---|
| 0° | 3,20 m/s | 0 | 3,20 m/s | 15,6 N | 0 | 145,6 W |
| 10° | 3,20 m/s | 0,56 m/s | 3,15 m/s | 15,6 N | 2,6 N | 145,6 W |
| 23° | 2,58 m/s | 1,01 m/s | 2,37 m/s | 16,5 N | 6,1 N | 148,2 W |
| 30° | 0,72 m/s | 0,36 m/s | 0,63 m/s | 18,1 N | 8,7 N | 146,0 W |
| 40° | 0,001 m/s | 0 | 0 | 19,6 N | 12,0 N | 153,7 W |
Ce que le tableau montre :
- Plus on incline, moins il reste de poussée verticale : pour porter le poids, les rotors doivent travailler dans un écoulement plus lent, où ils poussent davantage — la poussée passe de 15,6 à 19,6 N entre 0° et 40°, la vitesse axiale tombe de 3,20 à 0 m/s ;
- la projection horizontale passe par un maximum : nulle à 0° (tout est vertical), nulle à 40° (plus de vitesse du tout), elle culmine entre les deux. Trouver angle vitesse horizontale max le localise : 23°, 1,01 m/s ;
- 40° est la limite de l'enveloppe : à cet angle, le drone ne porte son poids qu'à l'arrêt. Heliciel l'obtient directement : arc cosinus du poids sur la poussée nette au point fixe ;
- la poussée horizontale restante grandit avec l'angle : c'est elle qui accélère le drone vers l'avant (4,2 m/s² à 23°, voir les graphiques ci-dessous).
9 : Lire les graphiques de résultats
Le bas de la fenêtre porte six graphiques, tenus à jour à chaque calcul. Les voici au point de vol à 23° (écoulement axial 2,58 m/s). Certaines étiquettes sont en anglais dans l'interface ; leur sens est donné ci-dessous.
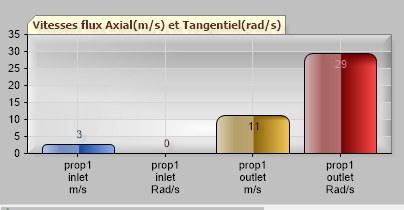
Vitesses du flux
Vitesses flux axial (m/s) et tangentiel (rad/s) : ce que l'hélice fait à l'air. inlet = entrée, outlet = sortie. L'air entre à 3 m/s (2,58 m/s arrondi) sans rotation, et sort à 11 m/s avec une rotation de 29 rad/s. Cette rotation de sortie est de l'énergie perdue pour la propulsion — c'est elle qu'une hélice contrarotative récupère.
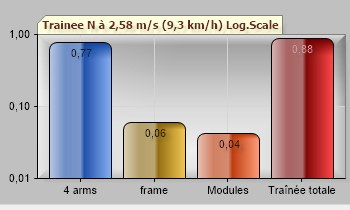
Traînée, en échelle logarithmique
Traînée, à la vitesse de l'écoulement indiquée dans le titre, en échelle logarithmique (chaque graduation vaut dix fois la précédente) : bras (4 arms) 0,77 N, plaque centrale (frame) 0,06 N, modules 0,04 N, total 0,88 N. Les bras dominent : ils sont dans le jet des hélices, bien plus rapide que l'écoulement amont.
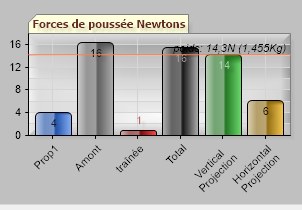
Forces de poussée, et la ligne du poids
Forces de poussée : un rotor (Prop1, 4 N), les quatre rotors (Amont, 16 N), la traînée, le total, puis ses projections verticale (14 N) et horizontale (6 N). La ligne rouge est le poids (14,3 N pour 1 455 g) : la barre verte de la projection verticale doit l'atteindre pour que le drone tienne son altitude.
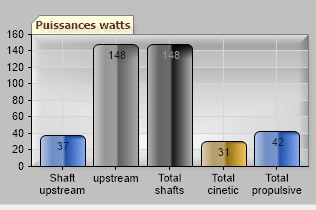
Puissances
Puissances : arbre d'une hélice (Shaft upstream, 37 W), des quatre (148 W), total des arbres (148 W — il n'y a pas d'hélices aval ici), puissance cinétique laissée dans le jet (31 W) et puissance propulsive, poussée multipliée par la vitesse de l'écoulement (42 W). C'est le chiffre à comparer aux moteurs et au variateur.
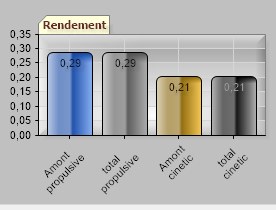
Rendements
Rendement : propulsif, puissance propulsive sur puissance arbre (42 / 148 = 0,29) ; cinétique, part de la puissance arbre partie en énergie du jet (31 / 148 = 0,21). Au point fixe, le rendement propulsif est nul par définition (vitesse nulle) : c'est en vol qu'il se lit.
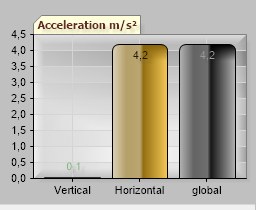
Accélérations
Accélération : verticale 0,1 m/s² (le poids est porté, à la précision de la recherche près), horizontale 4,2 m/s² : c'est la poussée horizontale restante (6,1 N) divisée par la masse (1,455 kg). Le drone continuerait donc d'accélérer vers l'avant.
Pour aller plus loin : hexa ou X8 coaxial pour porter une charge, le propulseur contrarotatif d'ULM, la présentation du projet multirotor.
 Carte et index global
 Mecaflux
 Didacticiels Pro3D
 Didacticiels Heliciel
 Boutique
 Comparer fonctions des logiciels
 Devis, Commandes, Moyens de paiements
 Etudes projet
 Formations logiciels